ロボットの手が、ひとつの箱の前で止まる。
午前中に扱っていたのは口紅だった。午後は釣り具、その次はサプリメント。形も硬さも、持ち方も違う。AIが「これはいつもの掴み方では危ない」と迷った瞬間、遠くにいるoperatorが画面越しに手を添える。
箱詰めが終われば、robotはまた次の作業へ進む。
「結局、人間が動かしているのか」と笑うのは簡単だ。
でも、この人間がいなければ、robotはそこで止まったままだ。完全自律になる日を研究室で待つ代わりに、人間が例外を引き取り、今日の荷物を出荷する。その一回一回が、次にAIが自分で動くためのdataにもなる。
Physical AIの商用化を決めるのは、AIが一度も迷わないことではない。迷った時に安全に止まり、人間へ渡し、仕事へ戻れることではないか。
「人間を隠さない」humanoid企業が出てきた
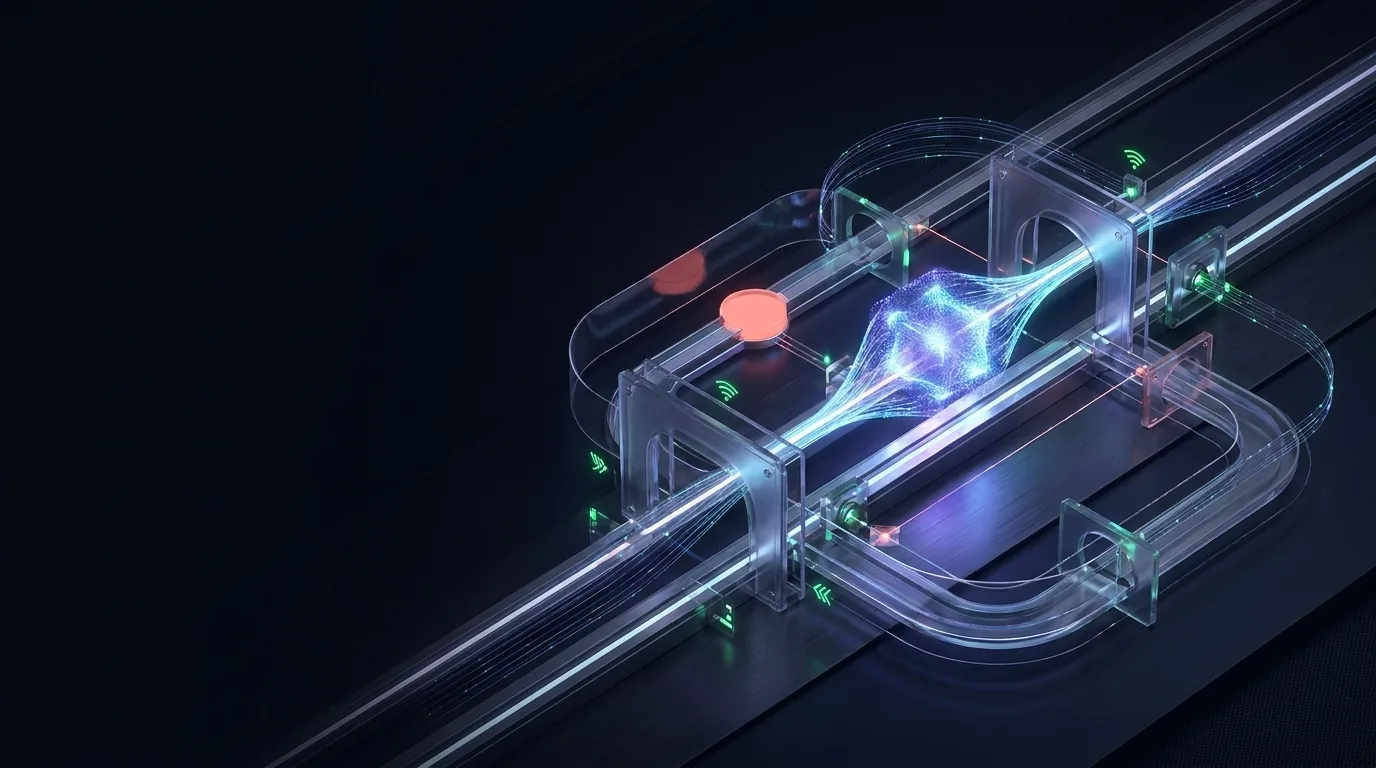
通常作業は自律で進み、例外だけ人が取り、復旧後に自律へ返す。
2026年8月5日、米Avatar Roboticsは650万ドルのSeed調達を発表した。
同社が売っているのは、robot単体ではない。
humanoid hardware、AIによるautonomy、そして遠隔地のhuman operator。この三つをまとめ、倉庫や工場へ「稼働する労働capacity」として提供する。
製品説明では、AIがまだ処理できない難しい場面に、訓練されたremote operatorが入るとしている。複数cameraの映像と双方向controlを使い、現場のworkflowを大きく作り替えず、picking、packing、kitting、sorting、cartingへ入れるという。
ここが面白い。
多くのrobot発表は、人間がどこまで介在しているのかを小さく見せたがる。Avatarは逆だ。人間が支えていることを、初日から使える理由として前に出した。
完全自律を装わない。自律できる部分はAIへ、迷う部分は人間へ渡す。その間にもproductionは止めない。
900,000点超。ただし、数字には名札を付ける
Avatar Roboticsは、2025年12月のlaunch以降、live customer environmentで90万点を超える商品のpacking、sorting、shippingを支援したと発表している。大手warehouse operatorではpilot後の拡張に入り、sortingとpickingを支援しているともいう。
かなり強い数字だ。
ただし、これはAvatar自身の発表である。90万点のうち、AIが自律で完了した比率、remote operatorが介入した回数、error rate、使用robot数、incidentやnear-missは公開されていない。
だから「humanoidが90万点を完全自律で処理した」と書き換えてはいけない。
強い数字ほど、名札が要る。
誰が測ったのか。robot単体か、system全体か。人間の介入を含むのか。その三つで意味は変わる。
一方、導入先の一つである3PL企業Productivは、Dallas拠点でAvatarのhumanoid 2台をlive productionへ入れたと2025年11月に公表している。2026年5月時点では、cobotなどを含めて16台のrobotが稼働していたという。
これは展示会のdemoではない。顧客の商品を扱うproduction floorへ、2台が入ったという導入企業側の一次情報だ。
ただし、Productivも導入当事者であり、独立した監査機関ではない。ここでも「実在する導入」と「効果が第三者検証されたこと」は分けて読む必要がある。
約5%。この数字の方が、むしろ未来を正直に見せる
Productivの公開情報で、もう一つ大切な数字がある。
同社がhumanoid platformを評価する指標はSKU coverage、つまり10万点を超えるSKUのうち、robotが安定してpickできる範囲だ。公開値は現時点で約5%とされている。
「たった5%」と見ることもできる。
でも、倉庫の5%は、同じ形の箱を五つ掴めたという意味ではない。口紅から工具まで、商品構成が一時間ごとに変わり、袋は潰れ、箱は滑り、置き方も揃わない。その現実の中で、どの仕事なら任せられるかを切り分けた数字だ。
同時に、人間と同じ汎用性へ到達した証拠でもない。
ここは誇張せず、そのまま受け止めるのがいい。
humanoidは「何でもできる人型機械」ではなく、できる5%をproductionへ入れ、残りを人間と一緒に広げている途中にある。
Productivのpageには、robotが一時間500〜1,000 unitsを扱うという発言もある。ただし原文は将来形だ。現時点の実測throughputとしては使えない。
派手なdemoより、こうした不完全な数字の方が導入判断には役立つ。
遠隔操作は「自律の偽物」ではなく、復旧装置になる
検知、引継ぎ、人の操作、復旧、学習data化までを一つのloopとして測る。
- 01DETECT
- 02HAND OFF
- 03RECOVER
- 04LEARN
従来のautomationは、例外を減らすために現場の方を機械へ合わせることが多かった。
商品サイズを揃える。conveyorを引く。robot cellを柵で囲う。工程を固定する。条件が揃えば、専用機は速く、正確で、安い。変化が少ない仕事なら、今後もhumanoidより専用機が合理的だろう。
一方、high-mixの倉庫では、現場を完全に固定できない。新商品が来る。packageが変わる。置き方が崩れる。人が横を通る。
そこでAvatarの公開説明を、運用の流れとして単純化するとこうなる。例外を最初からsystemの外へ追い出さない。
AIが処理できるtaskは自律で進める。
AIが扱えない例外が起きた時は、remote operatorが介入する。
operatorが状況を見て作業を引き取り、productionを戻す。
完了したepisodeを、将来のautonomy改善へ使う。
公開資料から、実際にどのthresholdで止まり、何秒でhandoverし、どのdataをどう学習へ回すかまでは確認できない。それでも、製品思想としては明確だ。
失敗しないAIを待つのではなく、失敗を人間へ戻せるsystemを先に作る。
softwareのAI agentでいうhuman-in-the-loopが、腕と車輪を持って倉庫へ出てきた姿とも言える。
人間は消えない。ただし、見えなくなる危険はある
遠隔操作には、身体的な価値がある。
重い物を繰り返し持つ。夜間の倉庫へ通う。危険な場所へ入る。そうした負担をrobot側へ置き、人間はより安全で快適な場所から判断と器用さを提供できる。
場所の制約が減れば、身体条件や居住地のため現場へ通えなかった人が、operatorとして働ける可能性もある。
しかし、明るい話だけでは終わらない。
現場からoperatorが見えなくなるほど、その人の労働も見えにくくなる。誰が何台を監視するのか。長時間の映像監視で疲労しないか。通信遅延やcamera死角の責任を誰が負うか。作業dataでAIが育った後、そのoperatorの仕事と技能をどう扱うのか。
これは単なるHRの話ではない。operatorが疲れ、handoverを誤れば、robotの腕は物理空間で動く。労働条件は、そのままsystem safetyの一部になる。
近傍のteleoperation研究では、別のsystemながらcapture-to-display latency 220msで43人の実験を行い、near-field perception taskを評価した例がある。これはAvatar製品の性能証明ではない。むしろ、遠隔操作にはlatency、視野、interface、operator負荷を実測する必要があると示す材料だ。
安全は、robotの仕様書だけでは完成しない
industrial robotの国際標準ISO 10218-1:2025は、robot単体の安全と、systemへ統合した時の安全を分けて扱う。OSHAも、協働operationについてsafeguarded stop、speed and separation monitoring、power and force limitingなど複数の考え方を整理している。
つまり、「robotにE-stopが付いている」だけでは足りない。
どの工具を持たせるか。人とどれだけ近づくか。通信が切れたら停止するか。remote operatorと現場作業者のどちらが停止権限を持つか。maintenance中に誰が電源を管理するか。integration全体でriskを潰す必要がある。
米NIOSHも、robotは危険・反復作業を人から遠ざけられる一方、急速に増えるhuman-robot interactionにはknowledge gapがあるとする。
今回確認したAvatarとProductivの公開資料では、次の項目までは分からなかった。
AIから人間へのintervention rateと平均復旧時間
operator一人が同時に扱うrobot数
network断、映像遅延、control conflict時のsafe state
E-stop、separation、force limitingの具体構成
事故、near-miss、誤pickの実績
映像、顧客商品、作業dataへのaccess controlと保存期間
適用したstandardと第三者certification
未開示は、危険だという証拠ではない。
ただし、導入企業が「安全そうだ」と判断するには足りない。ここは営業demoの次に、必ず開示を求める場所だ。
pilotで見るべきは「自律率」ひとつではない
処理量、SKU coverage、operator比、network loss、incident、certificationが実運用の輪郭を決める。
- 01介入率
- 02復旧時間
- 03operator比
- 04停止時
- 05安全認証
Physical AIの提案を受けると、つい「何%自律ですか」と聞きたくなる。
もちろん重要だ。でも、その数字だけでは現場で使えるか分からない。
見る指標確認すること Task coverage対象workflow、SKU、時間帯の何%を安定して扱えるか Intervention何件に一回、人間が入り、何秒で復旧するか Quality平均だけでなく、誤pick、破損、やり直しの分布 Safety人、通信、sensor、softwareが失敗した時の停止と復帰 Human loadoperator比率、疲労、training、handover、現場側の追加作業 Data映像とcontrol dataの所有者、用途、保存、削除、再学習 Economicsrobot料金だけでなくoperator、network、integration、修正costを含むか
pilotは、万能robotの試験ではない。
まず狭いworkflowを選ぶ。人が止められるようにする。例外を記録する。robotへ渡した作業で、人間の負担が本当に減ったかを見る。専用機の方がよいなら、無理にhumanoidを選ばない。
そして、AIができなかった回数を失敗として隠さない。その回数こそ、次に自律化すべき場所と、人間を残すべき場所を教える。
robotから人間を消すことが、進歩ではない
人型robotが一人で黙々と働く映像は、分かりやすい未来だ。
でも、現実の未来はもう少し混ざっているのかもしれない。
AIが通常taskを進める。remote operatorが例外をほどく。現場作業者が安全と品質を見守る。engineerが失敗を次のmodelへ戻す。複数の人と機械が、一つの仕事を完成させる。
Avatar Roboticsの事例は、humanoidが完成したことを示してはいない。
むしろ逆だ。約5%という境界を抱えたままでも、人間へ戻れる道を作ればproductionへ踏み出せることを示している。
人間がまだ必要だから、robotは未完成なのではない。人間をsystemの中に正しく残したから、未完成のrobotでも仕事を始められる。
Physical AIが研究室から現場へ出る時、最初に設計すべきなのは、人間を消す方法ではない。
迷った機械を、誰が、どのように受け止めるか。
そのhandoverの設計が、未来のrobotを今日の戦力へ変える。